高达 99.8% 热效率
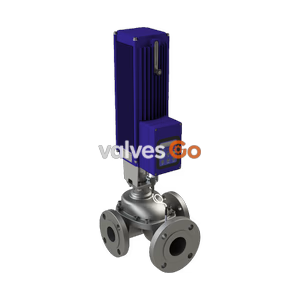
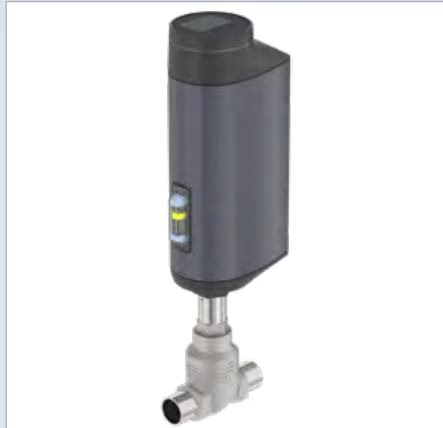
宝德(Burkert)3361 型 (351123) 电动两通截止调节阀,定位速度高达 6 mm/s,防护等级 IP65/IP67,最高承压 25 bar。
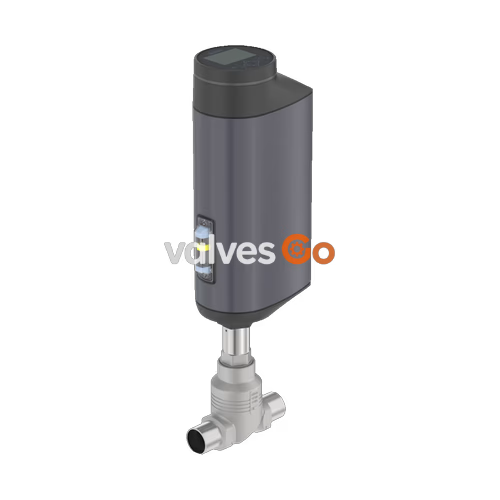
宝德(Burkert)3361 型 (SKU 351123) 电动两通截止调节阀专为严苛工况下的高精度动态闭环控制而设计。电动执行机构采用滚珠丝杠定位调节锥,定位速度高达 6 mm/s,对过程信号的响应几乎无延迟。介质中的压力波动或冲击不会传递到阀门位置。经过流体优化的不锈钢阀体可配备多达 5 种不同的可更换阀座,以精确适应特定的流量需求。该阀门采用 24 V DC 供电,可承受高达 25 bar (PN 25) 的公称压力,适用介质温度范围为 -40 °C 至 +230 °C。
封闭式设计包含坚固的粉末涂层铝制执行机构外壳以及 PPS 或 PC 盖板,确保在恶劣环境、冲击和振动下达到 IP65/IP67 和 NEMA 4X 防护等级。带有可更换 PTFE V 型密封圈的自调节填料函可保持长期的密封性。支持现场总线的 3361 型通过集成网关兼容 EtherNet/IP、PROFINET、Modbus TCP 和 EtherCAT,为过程监控、阀门诊断和预测性维护提供高级功能。可选的 SAFEPOS 储能模块可在断电时提供可编程的安全位置。
| 产品属性 | 规格 |
|---|---|
| 设计 | 截止调节阀 |
| 公称通径 | DN 10...DN 100, NPS 3/8...4 |
| 断电安全设置 | 带 SAFEPOS 储能模块:常开、常闭或自由编程位置。不带:保持在最后位置 |
| 流向 | 逆关闭方向(阀座下流向) |
| 控制器型号 | 定位器或过程控制器(可选) |
| 重量 | AG2:最高 5.5 kg,AG3:最高 16 kg(取决于接口连接) |
| 性能数据 | 规格 |
|---|---|
| 工作压力 | 0...25 bar(g),可按需提供 40 bar(g)。真空型号低至 -0.9 bar(g) |
| 公称压力 | PN 25/PN 40 (DIN EN 1333), Class 150 (DIN EN 1759) |
| Kv 值 | 0.1...140 m³/h |
| 流量特性 | 等百分比,线性(按需提供) |
| 阀座泄漏等级 | Class III, IV 和 VI (DIN EN 60534-4) |
| 关闭时间 | AG2:3.3...6.6 s,AG3:8.7...12.0 s |
| 理论可调比 | 最高 50:1 |
| 定位速度 | 6 mm/s (AG2 1300 N), 4 mm/s (AG2 2500 N), 3 mm/s (AG3 7700 N / 10000 N) |
| 死区 | ± 0.1 % |
| 电气数据 | 规格 |
|---|---|
| 供电电压 | 24 V DC ± 10 %(最大残余纹波 10 %) |
| 工作电流 | AG2:最大 3 A,AG3:最大 5 A(在最大负载下,包含 SAFEPOS 充电电流) |
| 防护等级 | III (DIN EN 61140) |
| 占空比 | 100 % |
| 待机功耗 | 2...5 W |
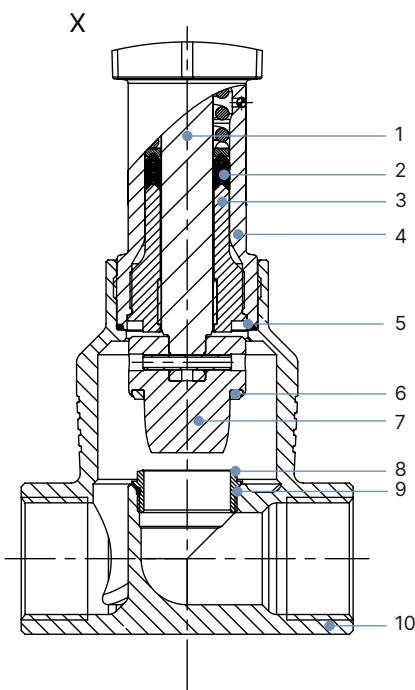
| 编号 | 组件 | 材料 |
|---|---|---|
| 1 | 阀杆 | 不锈钢 1.4401 (316)/1.4404 (316L) |
| 2 | 阀杆密封 | 带弹簧补偿的 PTFE V 型密封圈(填充) |
| 3 | 阀杆导向件 | 不锈钢 1.4404 (316L) |
| 4 | 填料函管 | 不锈钢 1.4401 (316) |
| 5 | 阀体密封 | 石墨或 PTFE |
| 6 | 阀座密封 | 不锈钢 1.4571(可选硬化),PTFE 或 PEEK 密封垫圈 |
| 7 | 调节锥 | 不锈钢 1.4571(可选硬化) |
| 8 | 阀座 | 不锈钢 1.4571(可选硬化) |
| 9 | 阀座 O 型圈 | EPDM 或 PTFE |
| 10 | 阀体 | 不锈钢 CF3M |
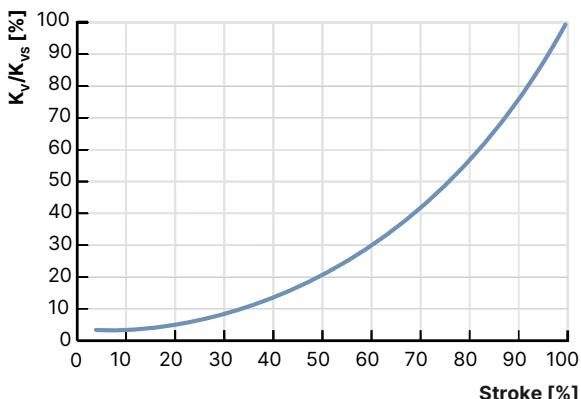
该阀门具有符合 DIN EN 60534-2-4 标准的等百分比流量特性(可按需提供线性特性曲线)。理论可调比因阀座尺寸而异。
除了最大工作压力外,应用范围还受到相关标准中公称压力的限制。
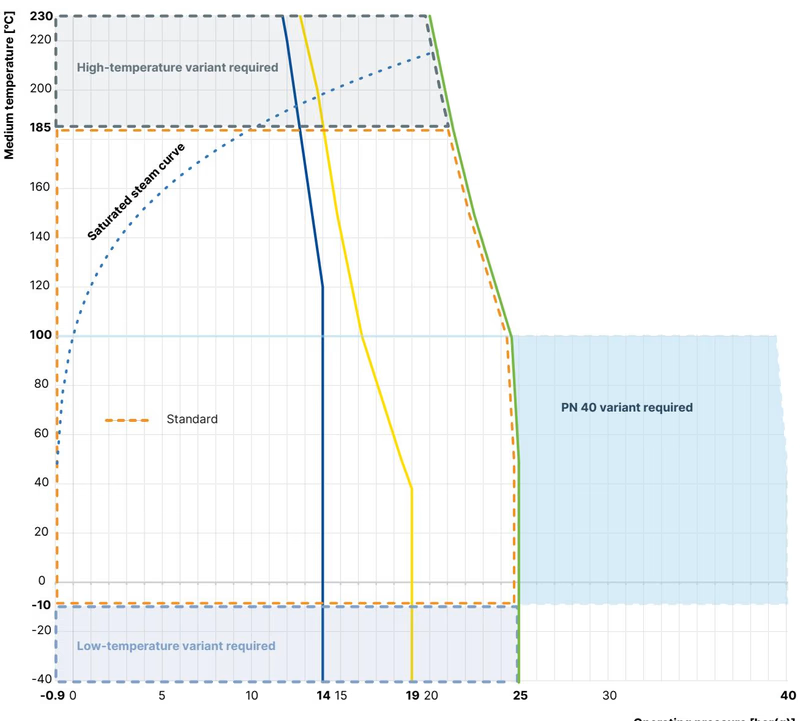
阀座密封运行极限
电动直线驱动器由无刷直流电机、齿轮和将力传递到关闭元件的丝杠系统组成。集成电子设备可通过标准模拟信号或数字现场总线进行控制。提供定位器和过程控制器作为控制器型号。如果没有供电电压,可以通过电气手动控制或机械手动开关手动改变阀门位置。
高压受伤风险
在系统或设备上工作之前,请关闭压力并排空管路。不遵守此警告将导致致命或严重伤害。
X.TUNE 校准
将执行机构重新安装到阀体上并接通电源后,运行 X.TUNE 功能以将位置控制调整为所用执行元件的物理行程。切勿在介质压力下运行 X.TUNE。